
Особенности расчета датчиков ускорений и сил
В данном документе рассматриваются основные особенности использования датчиков сил и ускорений. Как и для чего задается усреднение значений датчиков.
Значения ускорений и сил в механической системе определяются из решения системы уравнений ее движения. Расчет положений и скоростей производится путем численного интегрирования полученных ускорений. Большинство методов численного интегрирования для расчета приращений интегрируемых параметров на одном шаге используют значения производных в нескольких точках. Например, метод Рунге-Кутта четвертого порядка использует значения производных в четырех точках. То есть при интегрировании уравнений движения механической системы расчет ускорений и сил производится четыре раза в разных точках.
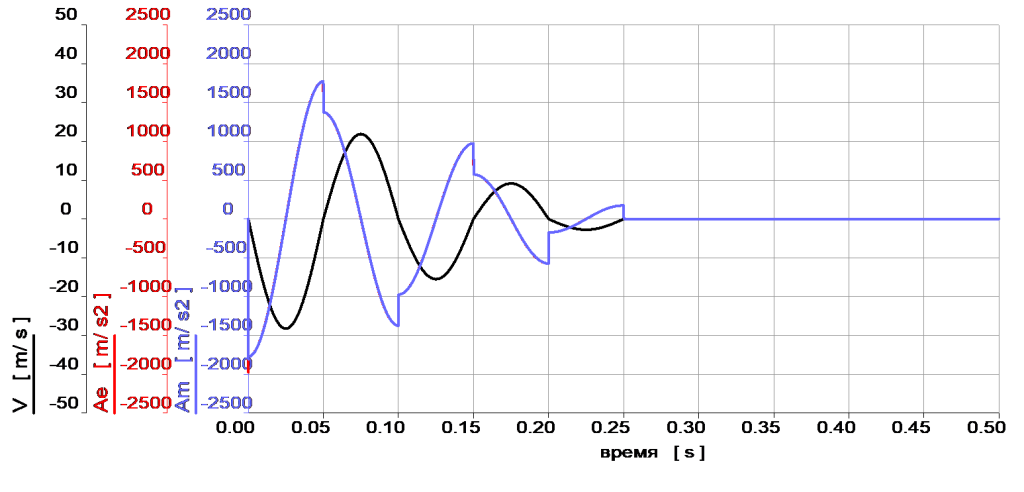
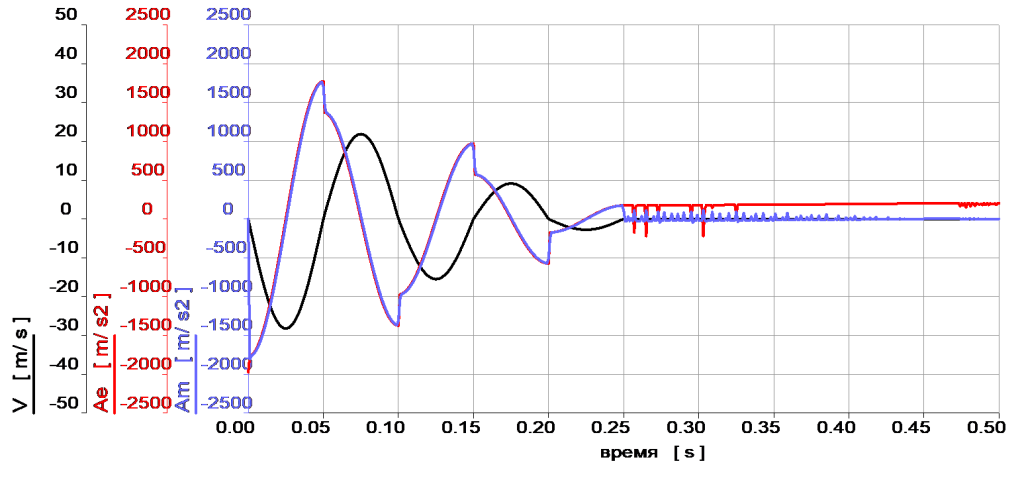
Значения датчиков, выдаваемые пользователю, обычно вычисляются в финальной точке шага интегрирования. Это совершенно корректно для интегрируемых датчиков, к которым относятся перемещения и скорости, но для неинтегрируемых датчиков, к которым относятся ускорения и силы, такой подход неочевиден. Иногда пользователя интересуют значения ускорений и сил именно в финальной точке шага интегрирования, но в большинстве случаев более корректными представляются усредненные значения ускорений и сил на протяжении всего шага интегрирования. Следует отметить, что расхождения между этими значениями могут быть особенно значительными при наличии сухого трения в механической системе. В качестве примера рассмотрим поступательные колебания груза на пружине с сухим трением. На рис. 1 представлены результаты расчетов с различными значениями шага интегрирования. Использовался метод Рунге-Кутта четвертого порядка. На графиках обозначены: V – значение датчика скорости; Ae – значение датчика ускорения, вычисляемое в финальной точке шага интегрирования; Am – значение датчика ускорения, вычисляемое как среднее на протяжении шага интегрирования. Из графиков видно, что при больших шагах интегрирования значение датчика ускорения Ae после успокоения груза существенно отличается от нулевого значения, которое соответствует реальности. В то же время, значение датчика ускорения Am соответствует реальному поведению груза.
В связи с изложенным, в датчиках расчета ускорений и сил введен ключевой параметр valueAveraging. Он задает количество шагов интегрирования (отсчитывая от последнего), по которым усредняется значение датчика. При valueAveraging = 0 значение датчика не усредняется и равно значению в финальной точке шага интегрирования. По умолчанию valueAveraging = 0.
Шаг = 0.0001 [s]
Шаг = 0.001 [s]
Шаг = 0.01 [s]
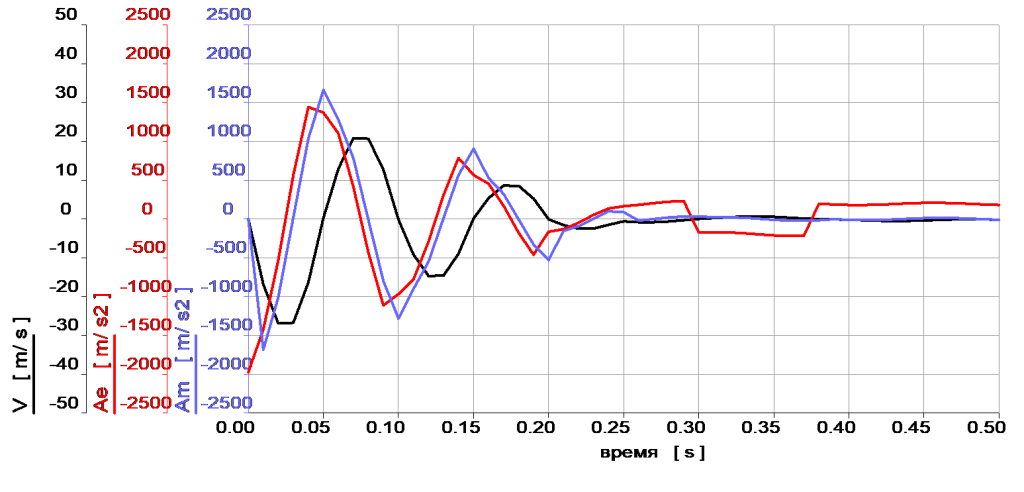
Рис. 1. Значения датчиков скорости и ускорения