
Колебания механических систем
В данной статье приведены некоторые сведения из теории колебаний механических систем, которые могут быть полезны при их моделировании в программном комплексе EULER.
Материалы к статье
К разделуСвободные колебания системы с одной степенью свободы и линейными характеристиками
Достаточно многие механические системы или их отдельные части могут достаточно хорошо описываться линейными характеристиками жесткости и демпфирования. При моделировании сложных систем линейные модели часто также используются для формирования значений исходных характеристик различных элементов. Уравнение свободных колебаний механической системы с одной степенью свободы и линейными характеристиками обычно принято записывать в следующем виде:
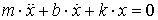 ,(1)
где  – постоянные коэффициенты;
 – обобщенная координата перемещения системы;
 – обобщенная масса, это может быть масса, момент инерции или иная характеристика;
 – коэффициент упругой силы или коэффициент жесткости;
 – коэффициент диссипативной или демпфирующей силы.
Угловая частота свободных затухающих колебаний системы (1) определяется следующим выражением:
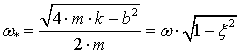 ,(2)
где  – собственная угловая частота колебаний;
 – коэффициент затухания колебаний.
Собственная угловая частота колебаний (частота свободных колебаний без учета демпфирования) системы (1) определяется следующим выражением:
 .(3)
Периодическая частота колебаний определяется следующим образом:
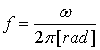 .
Безразмерный коэффициент затухания колебаний определяется следующим образом:
 .(4)
При  движение системы представляет собой затухающие гармонические колебания. При
 движение системы перестает быть колебательным. Значение
 называется критическим затуханием, поэтому значение коэффициента иногда называют долей критического затухания. На рисунке 1 представлены графики колебаний при различных значениях коэффициента затухания .
В некоторых случаях уравнение (1) принято записывать в виде:
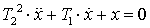 ,
где  ;
 ,
или в виде:
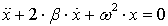 .(5)
где  – коэффициент демпфирования.
При  общее решение дифференциального уравнения (5) имеет вид:
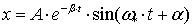 ,
где  – постоянные, определяемые из начальных условий.
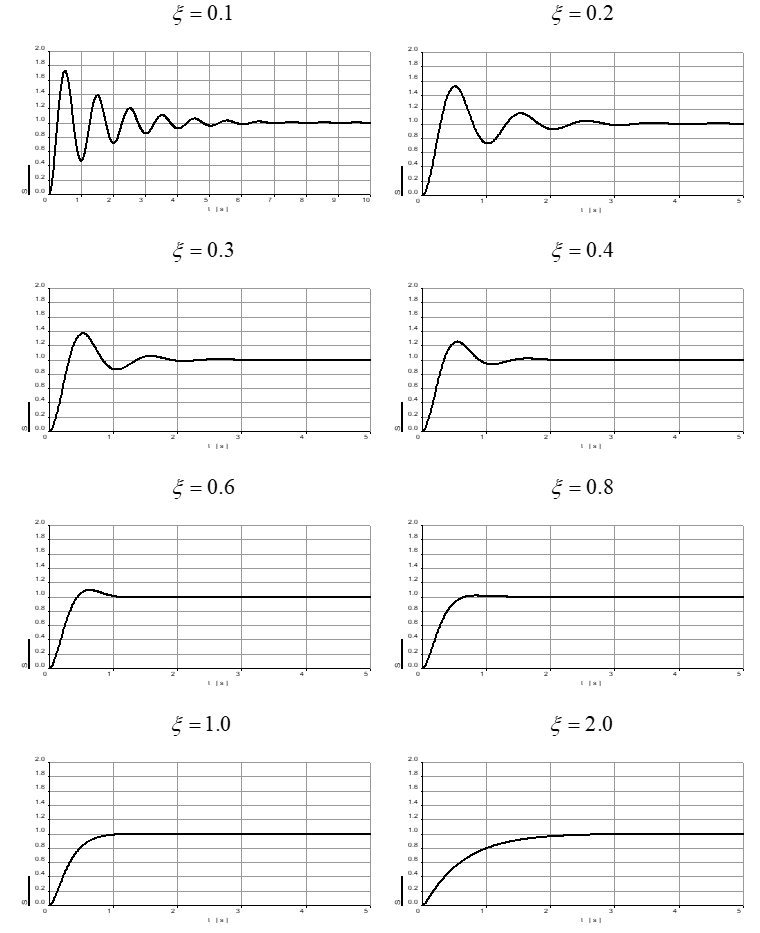 Рис. 1. Характер колебаний при различных значениях коэффициента затухания (доли критического затухания)
Логарифмический декремент и другие характеристики колебаний
Логарифмическим декрементом колебаний называется натуральный логарифм отношения двух последовательных амплитуд:
 ,
где  – амплитуды двух последовательных колебаний.
Среднее значение логарифмического декремента для нескольких последовательных колебаний:
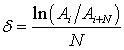 ,
где  – число периодов колебаний.
Логарифмический декремент характеризует темп затухания колебаний и широко используется на практике в качестве характеристики диссипативных свойств системы.
При слабом затухании разность 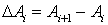 мала по сравнению с
 , и тогда для оценки значения логарифмического декремента можно использовать следующую формулу:
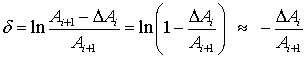 .(6)
Для систем с линейными характеристиками типа (1) логарифмический декремент является постоянной величиной, его значение равно:
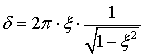 .(7)
При слабом затухании колебаний:
 .(8)
В программном комплексе EULER для задания диссипативных свойств некоторых силовых элементов используется относительный коэффициент демпфирования:
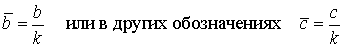 ,(9)
где  – коэффициент диссипативной силы линеаризованной модели; – коэффициент упругой силы линеаризованной модели или коэффициент жесткости.
Используя (3), (4), (5), (8) выражение (9) можно записать в виде:
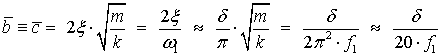 ,(10)
где  – периодическая частота первой формы собственных колебаний.
Затухание колебаний при различных типах диссипативных сил
В реальных механических системах логарифмический декремент колебаний не всегда имеет постоянное значение. Это означает, что даже при линейных упругих силах диссипативные силы не являются линейными. Нелинейные диссипативные силы могут описываться различными зависимостями. Для многих практических случаев можно принять описание диссипативной силы в виде следующей степенной зависимости:
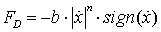 ,(11)
где – постоянный коэффициент;  – показатель степени зависимости силы от скорости.
Рассмотрим характер колебаний систем с линейными упругими силами и некоторыми типичными диссипативными силами.
При  зависимость (11) описывает линейное или вязкое трение, которое является наиболее распространенным. Как уже отмечалось, в процессе колебаний логарифмический декремент в этом случае имеет постоянное значение, а огибающая линия кривой процесса колебаний описывается экспонентой:
 ,(12)
где  – начальная ордината огибающей линии (начальная амплитуда);

 – период колебаний;
 – время.
Следует отметить, что системы с ударным демпфированием, в которых коэффициент восстановления скорости при ударе имеет постоянное значение, также имеют постоянное значение логарифмического декремента. Такое ударное демпфирование может успешно моделироваться линейным трением, если не важны значения сил в моменты ударов.
При  зависимость (11) описывает кулоновское или сухое трение, которое не зависит от величины скорости. Логарифмический декремент в этом случае увеличивается в процессе уменьшения амплитуды колебаний, а огибающая линия кривой процесса колебаний описывается линейной зависимостью:
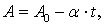 (13)
где  – постоянный коэффициент.
При  зависимость (11) описывает квадратичное трение. Примером квадратичного трения является аэродинамическое сопротивление. Логарифмический декремент в этом случае уменьшается в процессе уменьшения амплитуды колебаний, а огибающая линия кривой процесса колебаний описывается гиперболой:
 ,(14)
где – постоянный коэффициент.
На рисунках 2 и 3 представлен вид огибающих линий кривой процесса колебаний и зависимости логарифмического декремента от амплитуды колебаний при различных типах диссипативных сил.
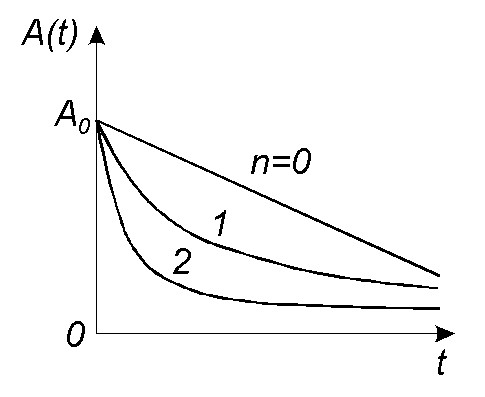 Рис. 2. Огибающие линии кривой процесса колебаний при различных типах диссипативных сил ( – сухое трение; – вязкое трение; – квадратичное трение)
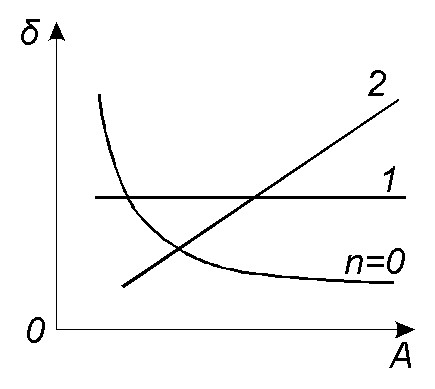 Рис. 3. Зависимость логарифмического декремента от амплитуды колебаний при различных типах диссипативных сил ( – сухое трение; – вязкое трение; – квадратичное трение)
Некоторые практические рекомендации по выбору характеристик диссипации при моделировании
В реальной практике зачастую приходится сталкиваться с отсутствием достоверных данных о диссипативных силах, моделируемых механических систем. Приведем некоторые практические рекомендации по выбору характеристик диссипативных сил в таких случаях.
Рассеяние энергии в материалах
В процессе колебаний механических конструкций некоторая часть энергии рассеивается в конструкционных материалах. Эти свойства связаны с несовершенной упругостью материалов и зависят от уровня напряжений, вида напряженного состояния, температуры, структуры материала, а также от размеров образцов, схемы их закрепления, типа колебаний (например, продольные или поперечные колебания стержня) и других факторов. В таблице 1 по данным [3, стр. 128] приведены значения логарифмических декрементов некоторых конструкционных материалов при средних уровнях нагружения. Данные для алюминиевых сплавов и стеклопластика получены при изгибных колебаниях свободно подвешенных образцов-стержней кругового сечения длиной до нескольких метров, для остальных материалов – при колебаниях небольших призматических образцов в условиях чистого изгиба.
| Материал |

|
| Алюминиевые сплавы | 0.0002 |
| Титановые сплавы | 0.0002 – 0.0003 |
| Легированные стали | 0.001 – 0.01 |
| Стеклопластик | 0.01 |
Таблица 1. Логарифмические декременты конструкционных материалов ( )
При упругих колебаниях сборных металлических конструкций рассеяние энергии в материалах не является определяющим. Поэтому во многих практических случаях диссипативные свойства конструкционных материалов можно не учитывать.
Конструкционное рассеяние энергии
Конструкционное рассеяние энергии обусловлено, главным образом, трением между контактирующими поверхностями в различных соединениях конструкции, а также соударениями в местах зазоров и зависит от многих факторов. Физическая природа рассеяния энергии при колебаниях сборных конструкций сложна и мало изучена.
По данным [3, стр. 122] значения логарифмических декрементов для конструкций ракет и космических аппаратов, как правило, не выходят за пределы диапазона 0.015-0.35. При этом декременты, величины которых меньше 0.025, а также больше 0.2, встречаются редко. Зависимость декрементов от амплитуды колебаний может иметь различный характер. В одних случаях декременты возрастают при увеличении амплитуд колебаний, в других – остаются практически постоянными. Иногда наблюдается также уменьшение декрементов с увеличением амплитуд колебаний.
Вероятно, что приведенные значения логарифмических декрементов и характер их поведения при изменении амплитуды колебаний можно применить и к другим конструкциям, в частности, к авиационным и автомобильным конструкциям.
Основное влияние на диссипативные свойства конструкции оказывают различные конструктивные факторы: стыковые соединения, зазоры, подкрепляющий силовой набор, способы соединения деталей конструкции, наличие теплозащитных и звукоизоляционных материалов в конструкции и способы их закрепления и т.д. Клепаные конструкции имеют более высокие значения декрементов, чем сварные. Наличие подкрепляющего силового набора может существенно увеличить значение декремента. На диссипативные свойства конструкции могут существенно влиять различные подвесные элементы, например, приборы, кабельная сеть и т.д.
При отсутствии экспериментальных данных в качестве первого приближения для сборных конструкций машин можно принять модель линейного трения и значение логарифмического декремента 0.1. При наличии в конструкции зазоров значение логарифмического декремента может быть увеличено до 0.3. На рисунке 4, для справки, представлены графики процесса колебаний с рекомендуемыми значениями логарифмического декремента.
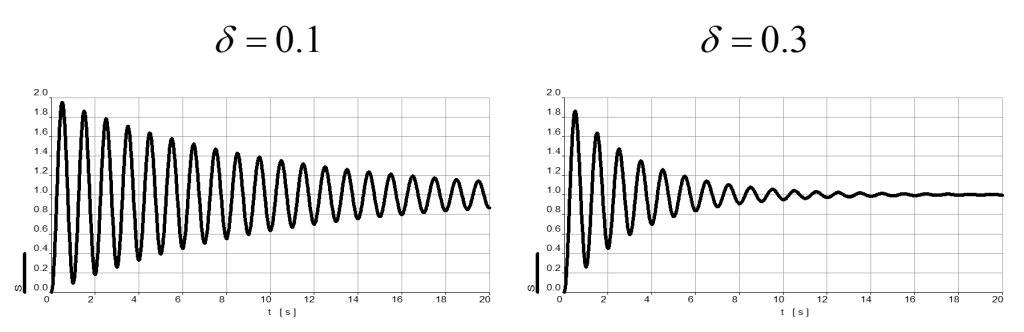 Рис. 4. Процесс колебаний с различными значениями логарифмического декремента
Система подрессоривания автомобиля
Система подрессоривания автомобиля в первом приближении может рассматриваться как линейная (с постоянными коэффициентами жесткости и демпфирования) и обычно проектируется исходя из следующих характеристик:
- частота собственных колебаний подрессоренной массы автомобиля должна находиться в интервале 1.0-2.0 [Hz];
- коэффициент затухания колебаний подрессоренной массы автомобиля должна находиться в интервале 0.2-0.3 (доля критического затухания).
Вынужденные колебания линейных и нелинейных систем
Рассмотрим вынужденные колебания механической системы с одной степенью свободы под действием периодического внешнего возмущения. Внешнее возмущение может представлять собой действие на систему периодических сил и моментов (силовое возбуждение) или колебательное движение каких-либо точек системы (кинематическое возбуждение). Внешнее возмущение может иметь как гармонический (синусоидальный), так и негармонический характер.
Для анализа вынужденных колебаний механических систем широко используются амплитудно-частотные характеристики (АЧХ), которые представляет собой зависимость амплитуды установившихся вынужденных колебаний системы в зависимости от частоты внешнего возмущения. Предполагается, что частота установившихся вынужденных колебаний системы совпадает с частотой внешнего возмущения.
Введем обозначения:
 ,
где  – частота установившихся вынужденных колебаний системы равная частоте внешнего возмущения;
 – собственная частота системы (для нелинейных систем при малых амплитудах).

где  – амплитуда установившихся вынужденных колебаний системы;
– статическое значение амплитуды (амплитуда установившихся вынужденных колебаний при бесконечно малой частоте внешнего возмущения).
На рисунке 5 представлены амплитудно-частотные характеристики механической системы (1) с линейными характеристиками упругости и демпфирования в зависимости от коэффициента затухания колебаний (доли критического затухания). Для систем с малым демпфированием характерно наличие резонанса – резкого увеличения амплитуды колебаний при частоте внешнего возмущения близкой к собственной частоте системы.
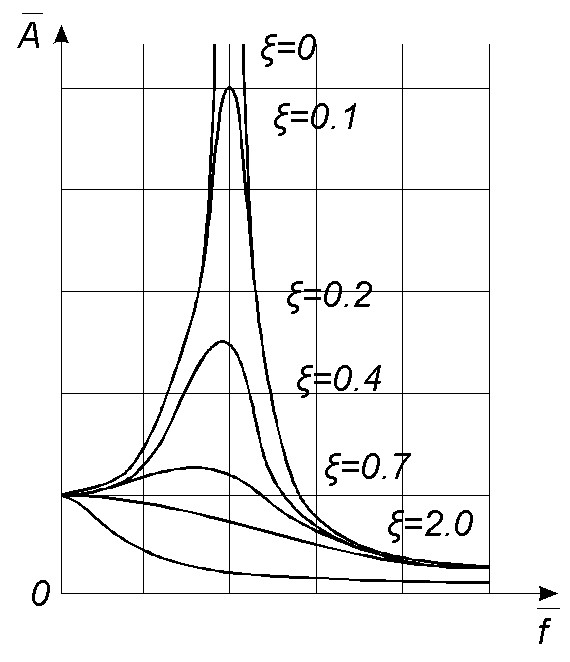 Рис. 5. АЧХ линейной системы
В нелинейных системах возникают различные сложные эффекты: зависимость частоты свободных колебаний от амплитуды; неоднозначная зависимость амплитуды вынужденных колебаний от частоты внешнего возмущения; наряду с основными колебаниями (частотой ) возникновение супергармонических (частотой  ) и субгармонических (частотой
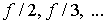 ) колебаний; хаотизация колебаний и другие эффекты.
В качестве простого примера сложностей динамического поведения нелинейной системы можно продемонстрировать вынужденные колебания системы с одной степенью свободы, линейным демпфированием, но нелинейной упругой силой. На рисунке 6 представлена амплитудно-частотная характеристика системы с жесткой характеристикой упругой силы. Штрихпунктирной линией обозначена зависимость амплитуды свободных колебаний от их частоты. При малом демпфировании АЧХ нелинейной системы демонстрирует наличие как бы «деформированного» или «кривого» резонанса. В диапазоне частот возбуждения  амплитуда вынужденных колебаний определена неоднозначно, причем режим между точками АЧХ
 и
 является неустойчивым. При постепенном увеличении частоты от достаточно малых значений при
 происходит резкий срыв амплитуды колебаний, а при постепенном уменьшении частоты от достаточно больших значений при происходит резкое увеличение амплитуды колебаний. На рисунке 7 представлена аналогичная амплитудно-частотная характеристика системы с мягкой характеристикой упругой силы.
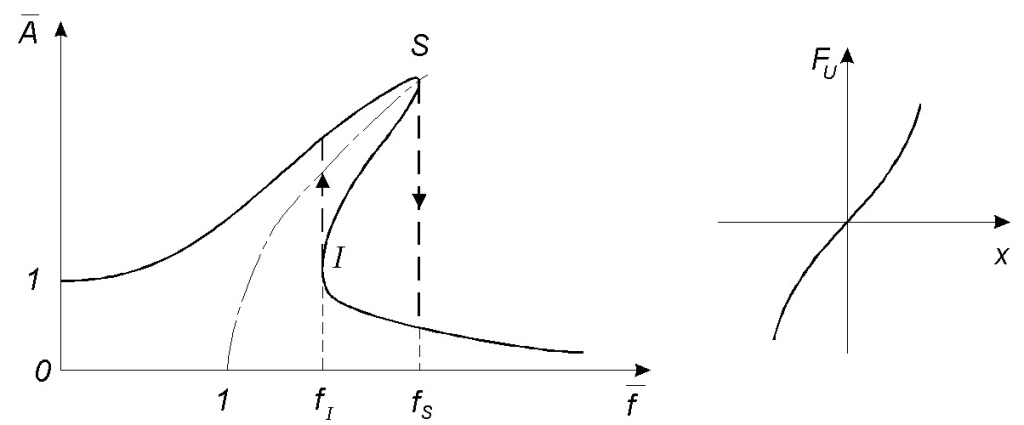 Рис. 6. АЧХ с жесткой характеристикой упругой силы
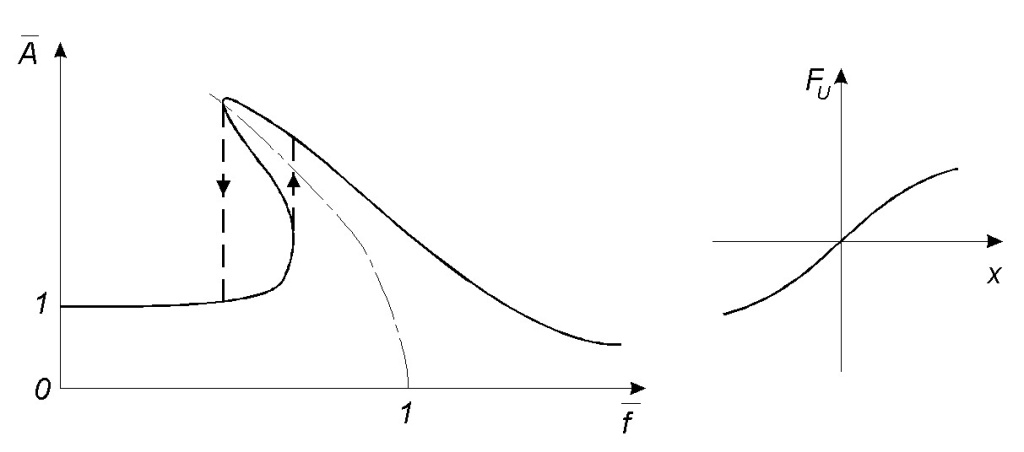 Рис. 7. АЧХ с мягкой характеристикой упругой силы
В файле «resonans.elr» содержится проект для программного ком-плекса EULER, который демонстрирует наличие «кривого» резонанса в простейшей системе «груз на вибростенде». Груз соединен с колеблющей-ся платформой вибростенда упругим и демпфирующим силовыми элементами. Эти элементы воспроизводят типовые характеристики автомобильной подвески. В качестве исходных данных для расчета в проекте задаются следующие параметры:
//
scalar type_K "тип характеристики жесткости: 1 - линейная; 2 - нелинейная"=2;
scalar type_W "тип изменения вынуждающей частоты: 1 - нарастание; 2 - убывание"=2;
scalar T "общее время процесса"=100[s];
scalar A "амплитуда вынуждающих колебаний"=50[mm];
scalar f_max "максимальная вынуждающая частота"=5[Hz]; scalar mG "масса груза"=500[kg];
scalar fG "собственная частота колебаний груза"=1[Hz]; scalar ksiG "коэффициент затухания колебаний груза"=0.2;
//
На рисунке 8 представлены графики колебаний груза с нелинейной жесткой характеристикой упругой силы при постепенном увеличении и уменьшении частоты возбуждения.
a) увеличение частоты возбуждения b) уменьшение частоты возбуждения 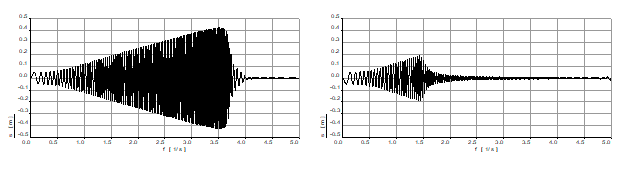 Рис. 8. Колебания груза с нелинейной характеристикой упругой силы
Приведенный пример показывает, что в диапазоне частот 1.5-3.5 Hz установившиеся колебания груза, имитирующего корпус автомобиля на штатной подвеске, могут иметь сильно отличающиеся амплитуды, которые зависят от истории прихода к текущей частоте колебаний.
Частоты собственных колебаний некоторых механических систем
Собственные угловые частоты изгибных колебаний однородного стержня определяются следующим выражением:
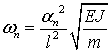 ,(15)
где  – номер собственной формы колебаний стержня;
 – длина стержня;
 – изгибная жесткость стержня;
– погонная масса стержня;
 – -е собственное значение.
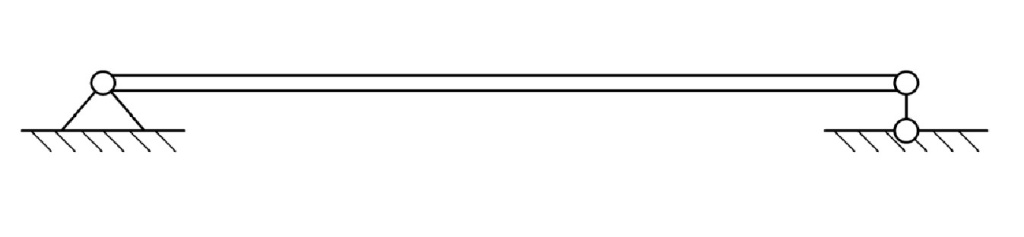
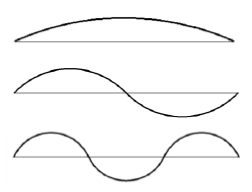
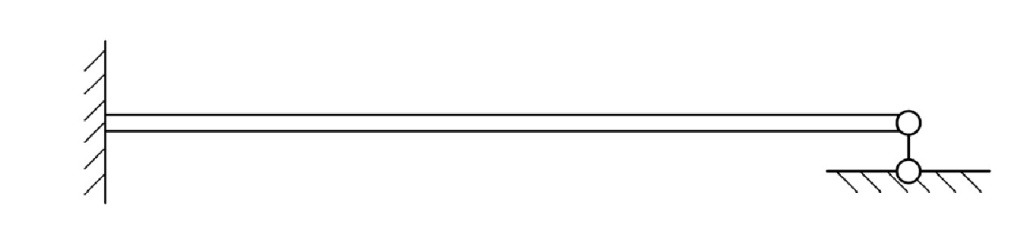
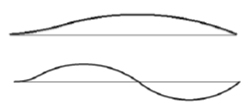
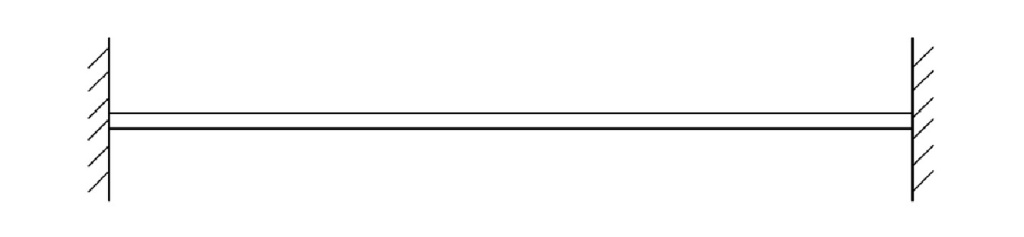
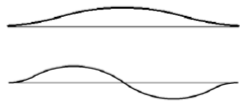
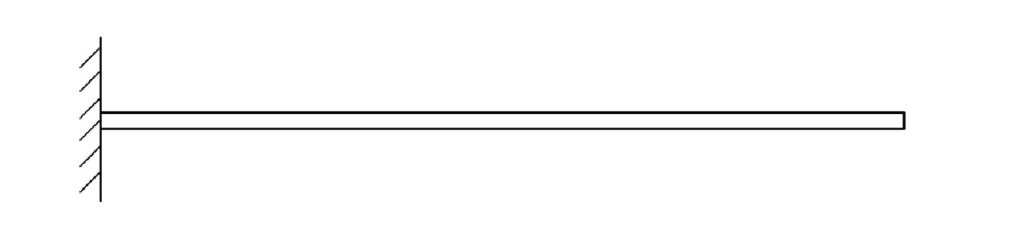
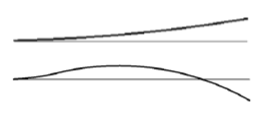
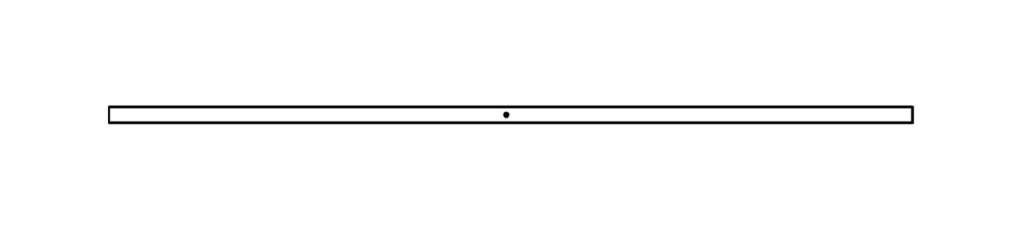
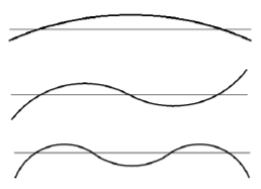
Собственные значения являются корнями частотного уравнения стержня. Собственные значения и уравнения форм свободных поперечных колебаний однородного стержня для различных схем закрепления пред-ставлены в таблице 2 по материалам [4] стр. 334, [5] стр. 200-206.
| Схема закрепления стержня |
|
Собственное значение
|
Вид/уравнение формы свободных колебаний |
|
1
2
3
…
|
3.142
6.283
9.425

|
 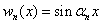
|
|
1
2
…
|
3.927
7.069

|
 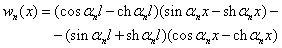
|
|
1
2
…
|
4.73
7.853

|
 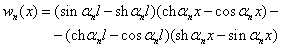
|
|
1
2
…
|
1.875
4.694

|
 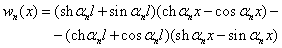
|
|
1
2
3
…
|
4.73
7.853
11.00
|
 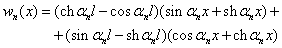
|
Собственные угловые частоты изгибных колебаний однородной прямоугольной пластины, шарнирно опертой по контуру, определяются следующим выражением:
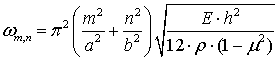 ,(16)
где  – номера собственных форм колебаний для сторон пластины (длины, ширины);
 – размеры сторон пластины (длина, ширина);
 – толщина пластины;
 – модуль упругости материала пластины;
 – коэффициент Пуассона материала пластины;
 – плотность материала пластины.
В соответствии с (16) первая собственная угловая частота квадратной пластины равна:
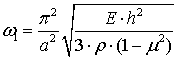 .
Литература
- Тимошенко С. П. Колебания в инженерном деле. – М.: Наука, 1967. 444 с.
- Пановко Я. Г. Введение в теорию механических колебаний. – М.: Наука. Гл. ред. физ.-мат. лит., 1991. 256 с.
- Микишев Г. Н. Экспериментальные методы в динамике космиче-ских аппаратов. – М.: Машиностроение, 1978. 248 с.
- Машиностроение. Энциклопедия / Ред. совет: К.В. Фролов (пред.) и др. – М.: Машиностроение, Динамика и прочность машин. Тео-рия механизмов и машин. Том I-3. В 2-х кн. Кн. 1 / К.С. Колесников, Д.А. Александров, В.К. Асташев и др.; Под общ. ред. К.С. Колесникова. 1994. 534 с.
- Ильин М.М., Колесников К.С., Саратов Ю.С. Теория колебаний. – М.: Издательство МГТУ имени Н.Э. Баумана, 2003. 271 с.